Анализ видимости
Обзор
Анализ видимости определяет, какие части городского пространства видит наблюдатель, а при агрегировании по множеству наблюдателей — как часто видно каждое место. В ObjectNat есть две модели:
Видимость 2D (
objectnat.get_visibility(),objectnat.get_isovist_grid(),objectnat.get_visibility_catchment()): каждое препятствие — стена бесконечной высоты. Результат для одного наблюдателя — его полигон видимости (изовиста), векторный полигон, граница которого вычисляется точно.Видимость 2.5D (
objectnat.get_viewshed(),objectnat.get_viewshed_catchment()): у зданий есть высота, а рельеф может поднимать землю. Результат для одного наблюдателя — его область видимости: ячейки сетки, до которых луч зрения от глаз свободен, объединённые в один (Multi)Polygon на наблюдателя. Её контур идёт по ячейкам, поэтому точность равнаcell_size.
Функции охвата подсчитывают для каждой ячейки сетки наблюдателей, которые её видят; результат рисуется растром. objectnat.get_observer_points() размещает наблюдателей вдоль улиц графа IduEdu. Все расчёты выполняются в параллельных потоках в расширении ObjectNat на Rust.
Результаты на сетке отвечают на два разных вопроса, и их значения имеют разные единицы. Поле изовист (objectnat.get_isovist_grid()) описывает, что видит наблюдатель, стоящий в каждой ячейке, например видимую долю круга обзора: оно смотрит из места наружу. Охват подсчитывает наблюдателей, которые видят каждую ячейку: он смотрит на место со стороны улиц. Его единица — число наблюдателей (или сумма их весов) и в 2D, и в 2.5D. У середины большой площади видимая доля высокая, а охват низкий, если к ней ведёт мало улиц.
Полигоны видимости 2D
Метод
objectnat.get_visibility() возвращает для каждого наблюдателя часть круга обзора (радиусом view_distance или из столбца visibility_distance для каждого наблюдателя, в метрах), не скрытую за стенами препятствий. Препятствия могут быть полигонами (с дырами) или линиями. Наблюдатели и препятствия перепроецируются в оценённую зону UTM. Стены препятствий обрезаются по кругу, каждый конец стены и каждое пересечение стен задают критическое направление, и один луч на каждый угловой интервал находит ближайшую стену. Поэтому граница точная: лучи с фиксированным шагом по углу не используются. Наблюдатели внутри препятствия получают пустой полигон.
Метрики изовист
Изовиста — это полигон видимости одного наблюдателя. При isovist_metrics=True функция objectnat.get_visibility() описывает каждую изовисту показателями ниже (Benedikt 1979; Turner et al. 2001; Batty 2001): сколько видит наблюдатель, какую форму имеет видимая область и сколько пространства скрыто за углами. Длины — в метрах, площади — в квадратных метрах; наблюдатели внутри препятствия получают NaN.
Граница изовисты состоит из рёбер трёх видов: видимых частей стен, дуг границы дальности обзора (окружности радиусом view_distance) и рёбер окклюзии. Ребро окклюзии лежит на луче зрения, проходящем мимо угла здания. За углом луч продолжается в пространство, которого наблюдатель не видит, поэтому ребро отделяет видимую область от скрытой.
Примеры в таблице даны для дальности обзора R = 200 м и трёх простых мест: чистого поля без препятствий, середины прямой улицы шириной 20 м между сплошными стенами и закрытого квадратного двора 40 × 40 м.
Столбцы |
Что измеряют |
Примеры |
|---|---|---|
|
Сколько видит наблюдатель: площадь изовисты и её отношение к площади круга обзора π R². |
Поле: |
|
Длина границы изовисты и 4πA/P² — сравнение формы с кругом: 1 для круга, около 0 для длинной узкой или звездообразной формы. |
Поле: 1. Двор изнутри: π/4 ≈ 0,79. Улица: ≈ 0,14. |
|
Число рёбер окклюзии и их суммарная длина: мимо скольких углов смотрит наблюдатель и как далеко за ними тянется скрытое пространство. |
Поле, улица и двор: 0, ничего не скрыто. Одно здание в поле: два ребра, стороны его «тени». Пересечения узких проходов между зданиями: большие значения. |
|
Расстояние от наблюдателя до ближайшей точки границы, обычно до ближайшей стены, и длина самого дальнего луча зрения. |
Улица: 10 м (стены) и 200 м (вдоль улицы). |
|
Расстояние от наблюдателя до конца взгляда (стены, ребра окклюзии или границы дальности обзора) по всем направлениям: его среднее, стандартное отклонение и асимметрия. Они интегрируются точно по каждому ребру границы. |
Поле: среднее 200 м, стандартное отклонение 0. Улица: среднее ≈ 30 м, стандартное отклонение ≈ 41 м; асимметрия положительна, потому что немногие длинные взгляды вдоль улицы выделяются среди множества коротких взглядов в стены. |
|
Расстояние от наблюдателя до центроида изовисты: 0, когда видимая область уравновешена вокруг наблюдателя, и большое значение, когда она в основном лежит с одной стороны. |
Центр двора: 0. У середины одной из стен двора: 20 м. |
|
Доля длины границы, лежащая на границе дальности обзора, то есть не на стенах и не на рёбрах окклюзии. |
Поле: 1. Двор: 0. Улица: два торца полосы, 40 м из 840 м границы, ≈ 0,05. |
Метрики почти не увеличивают время расчёта видимости (около 0,8 с на 5000 полигонов видимости с 450 000 вершин в сумме).
- objectnat.get_visibility(point_from, obstacles, view_distance=None, *, max_workers=None, isovist_metrics=False)[исходный код]
Вычисляет полигоны видимости для одной или многих точек наблюдения.
Каждый наблюдатель получает точную видимую область в пределах дальности обзора: круг обзора за вычетом всего, что скрыто за стенами препятствий. Для расчёта точки и препятствия перепроецируются в локально оценённую проецированную систему координат (обычно UTM), а наблюдатели обрабатываются параллельно в расширении ObjectNat на Rust.
- Параметры:
point_from (
geopandas.GeoDataFrame) – GeoDataFrame с точечными геометриями мест наблюдения. Должен иметь корректную систему координат. Все дополнительные атрибуты сохраняются в результате.obstacles (
geopandas.GeoDataFrame) – GeoDataFrame с геометриями препятствий (Polygon, MultiPolygon, LineString, MultiLineString) в любой системе координат. Если он пуст илиNone, препятствий нет и видимость ограничена только дальностью обзора.view_distance (
float | None, optional) – Общая дальность обзора для всех точек (в метрах). Используется, если вpoint_fromнет столбца"visibility_distance". ЕслиNoneи столбца тоже нет, возникаетValueError.max_workers (
int | None, optional) – Максимальное число потоков (None— все ядра).isovist_metrics (
bool, optional) – ЕслиTrue, добавляет к результату столбцы метрик изовист, измеренные в метрах в локальной системе координат:area,perimeter,compactness(4πA/P², 1 для полного круга),occlusivity(суммарная длина рёбер окклюзии),n_occlusions,min_radial,max_radial,mean_radial,std_radial,skew_radial(моменты расстояния до границы по всем направлениям, интегрированные точно),drift(расстояние от наблюдателя до центроида),visible_share(площадь / площадь круга обзора) иopen_share(доля границы на границе дальности обзора). Наблюдатели внутри препятствия получают NaN.
- Результат:
GeoDataFrame с тем же индексом и атрибутами, что
point_from, но со столбцом геометрии, заменённым полигонами видимости. Результат возвращается в исходной системе координатpoint_from. Наблюдатели внутри препятствия получают пустой полигон.- Тип результата:
gpd.GeoDataFrame
- Исключение:
TypeError – Если
point_fromне GeoDataFrame.ValueError – Если
point_fromпуст или не имеет системы координат, или если не задан ниview_distance, ни столбец"visibility_distance".
Заметки
Если в
point_fromесть столбец"visibility_distance", его значения используются как дальность обзора каждой точки, а аргументview_distanceигнорируется.
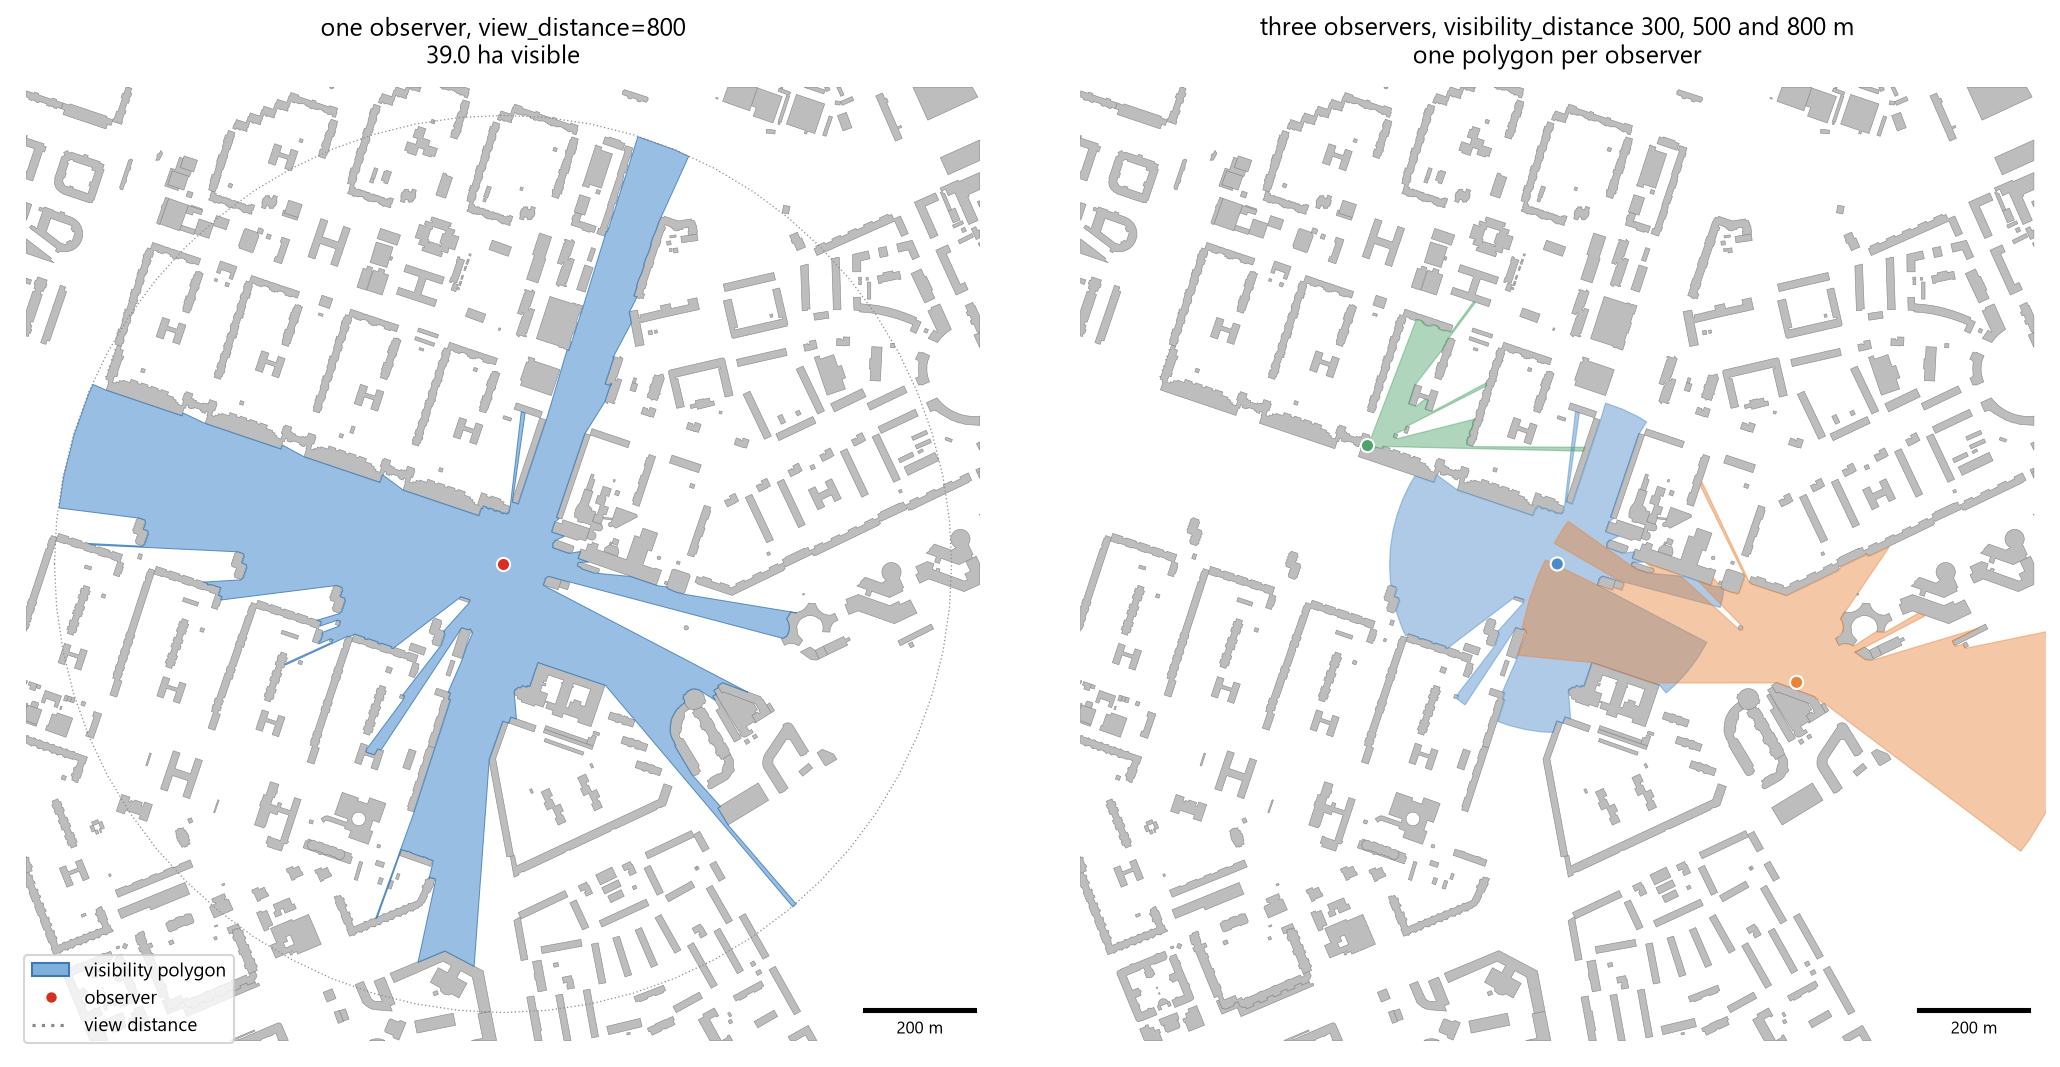
Слева: полигон видимости одного наблюдателя в пределах 800 м среди зданий из примера. Справа: три наблюдателя с visibility_distance 300, 500 и 800 м.
Поле изовист
objectnat.get_isovist_grid() строит карту метрик по территории. Функция ставит наблюдателя в центр каждой ячейки размером cell_size вне препятствий, вычисляет точную изовисту каждого наблюдателя и её метрики и возвращает наблюдателей как точки со столбцами метрик. Препятствия за пределами территории, но в пределах view_distance от неё, тоже закрывают обзор. Каждое значение точно для своего наблюдателя; сетка задаёт только то, где стоят наблюдатели. objectnat.rasterize() превращает любую метрику в растр (см. Растры), который показывает для каждого места, что увидел бы стоящий там наблюдатель. Время пропорционально числу наблюдателей: поле ниже, 7889 наблюдателей с дальностью обзора 200 м, рассчитывается за 0,7 с.
У поля нет краевого эффекта: значение описывает только своего наблюдателя, а здания за пределами территории учитываются. Для наблюдателей, расставленных иначе, например вдоль улиц, те же метрики вычисляет objectnat.get_visibility():
from objectnat import get_observer_points, get_visibility

observers = get_observer_points(walk_graph, spacing=15)            # a point every 15 m along the streets
metrics = get_visibility(observers, buildings, view_distance=200, isovist_metrics=True)
metrics.set_geometry(observers.geometry).plot(column="visible_share", markersize=4)
- objectnat.get_isovist_grid(obstacles, area, *, view_distance=200.0, cell_size=5.0, max_workers=None)[исходный код]
Метрики изовист на регулярной сетке наблюдателей, покрывающей открытую территорию (поле изовист).
Наблюдатель ставится в центр каждой ячейки размером
cell_sizeвareaвне препятствий, и его точный полигон видимости в пределахview_distanceизмеряется так же, как вget_visibility(..., isovist_metrics=True). Препятствия за пределами территории, но в пределахview_distanceот неё, тоже закрывают обзор.rasterize()превращает любую метрику вRaster, который показывает, как меняются открытость, компактность или окклюзия по территории.- Параметры:
obstacles (
gpd.GeoDataFrame | None) – Геометрии препятствий (Polygon, MultiPolygon, LineString, MultiLineString) в любой системе координат;Noneили пустой набор для открытой местности.area (
gpd.GeoDataFrame | gpd.GeoSeries | shapely.Geometry) – Покрываемая территория. Геометрия shapely считается заданной в системе координатobstacles.view_distance (
float, optional) – Дальность обзора каждого наблюдателя в метрах. По умолчанию 200.cell_size (
float, optional) – Шаг наблюдателей в метрах. Время растёт как(area / cell_size²) * view_distance. По умолчанию 5.max_workers (
int | None, optional) – Число потоков (None— все ядра).
- Результат:
Одна точка наблюдателя на открытую ячейку в системе координат
area(obstaclesдля геометрии shapely) со столбцами метрик изовист изget_visibility():area,perimeter,compactness,occlusivity,n_occlusions,min_radial,max_radial,mean_radial,std_radial,skew_radial,drift,visible_shareиopen_share.attrsзаписывают сетку дляrasterize().- Тип результата:
gpd.GeoDataFrame
- Исключение:
ValueError – Если у
areaнет системы координат или она пуста, либоview_distanceилиcell_sizeне положительны.
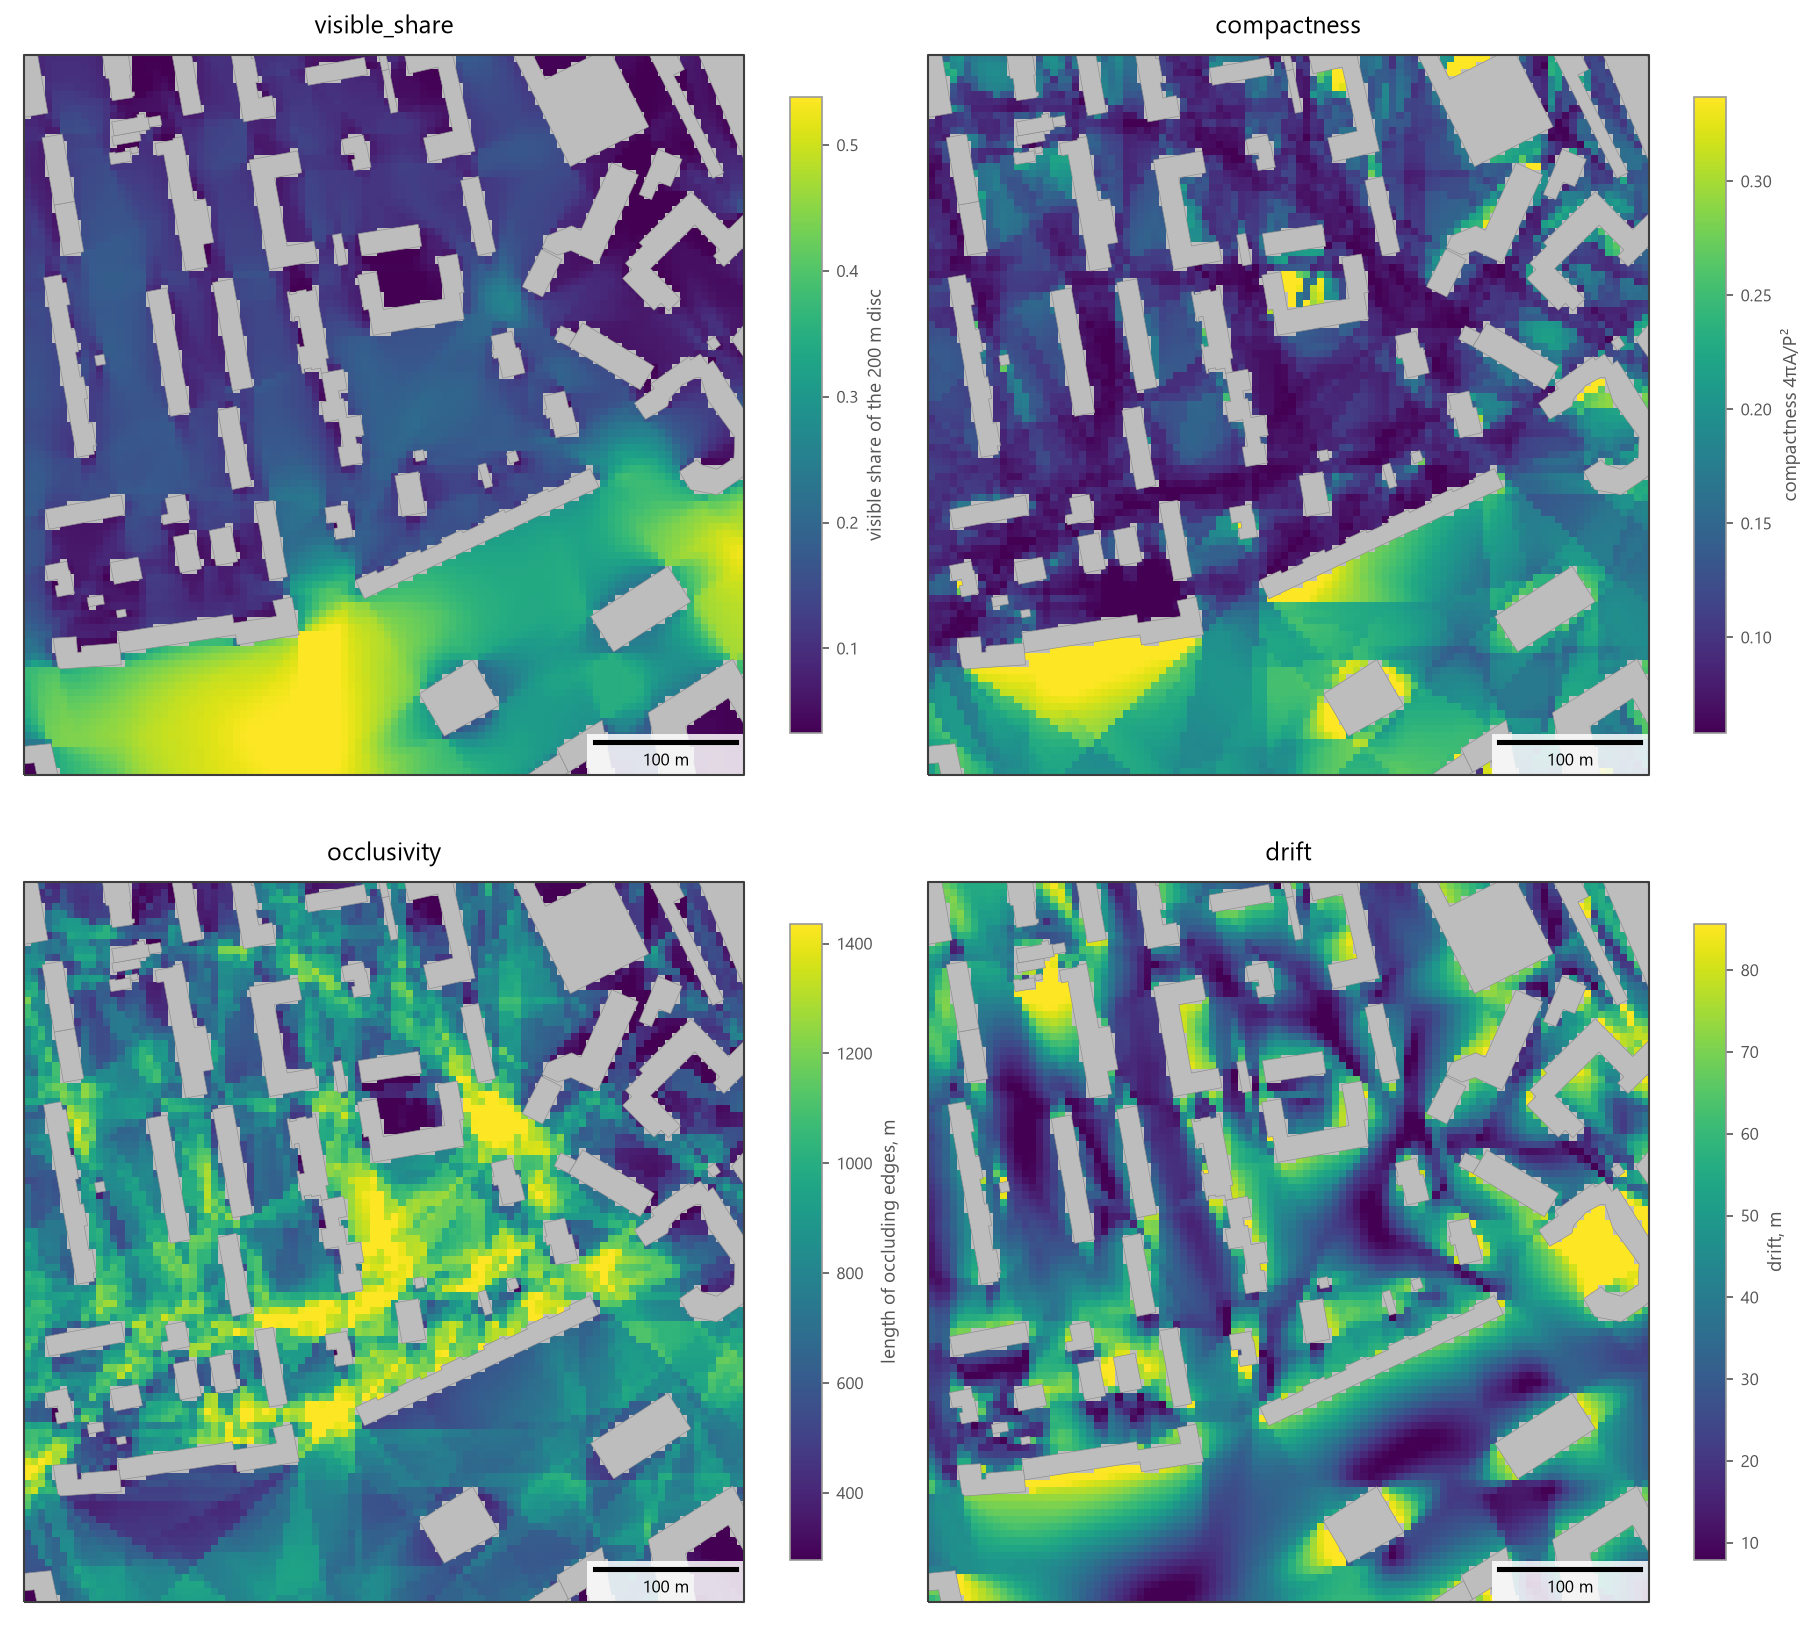
get_isovist_grid(buildings, area, view_distance=200, cell_size=5) на территории 500 × 500 м (обведена) и objectnat.rasterize() четырёх метрик: видимая доля круга радиусом 200 м, компактность 4πA/P², суммарная длина рёбер окклюзии и drift. Цветовые шкалы охватывают 2–98-й процентили. На открытом пространстве на юге видна бо́льшая часть круга; компактность высока там и внутри закрытых дворов; рёбра окклюзии длиннее всего на пересечениях проходов между зданиями; drift велик у стен, обращённых к открытому пространству.
Области видимости 2.5D
Метод
objectnat.get_viewshed() учитывает высоты зданий и рельеф. Глаза наблюдателя находятся на observer_height (по умолчанию 1,6 м) над рельефом, а у наблюдателя внутри контура здания — над крышей. Территория в пределах дальности обзора делится на квадратные ячейки размером cell_size метров. Ячейка видна, если прямая от глаз до центра ячейки на высоте target_height над землёй (0 м для поверхности земли, около 1,6 м для лиц людей) проходит выше каждой пересекаемой стены и выше рельефа. Видимые ячейки объединяются в один (Multi)Polygon на наблюдателя. При include_roofs=True целями служат и ячейки на плоских крышах, на высоте крыши. Высоты зданий и рельеф задаются так же, как для objectnat.get_insolation() (столбец высоты или этажности; рельеф как GeoDataFrame, GeoTIFF или массив), а проверка луча зрения использует ту же реализацию на Rust, что и инсоляция.
Результат сохраняет индекс и атрибуты наблюдателей и добавляет visible_area (м²) и visible_share — долю видимых целевых ячеек в пределах дальности обзора, аналог одноимённой метрики изовисты в 2.5D. Столбцы visibility_distance и observer_height заменяют аргументы для отдельных наблюдателей. Время расчёта растёт как (view_distance / cell_size) ** 2 на наблюдателя.
Для наблюдателя на ровной земле, глаза которого ниже всех окружающих зданий, область видимости совпадает с полигоном видимости 2D с точностью до размера ячейки. Они различаются там, где здания ниже луча зрения: с крыши, с холма или когда цель выше земли (target_height).
- objectnat.get_viewshed(point_from, buildings, view_distance=None, *, height_column='height', storeys_column=None, storey_height=3.0, default_height=None, terrain=None, terrain_height_column='height', terrain_cell=5.0, observer_height=1.6, target_height=0.0, cell_size=2.0, include_roofs=False, max_workers=None)[исходный код]
Вычисляет видимость 2.5D: землю (и, при необходимости, крыши), которую каждый наблюдатель видит с высоты своих глаз среди зданий известной высоты и рельефа.
В отличие от
get_visibility(), где каждое препятствие бесконечно высокое, здесь низкое здание или холм скрывает только то, что ниже луча зрения: наблюдатель видит через гараж улицу за ним, с холма — поверх крыш, с башни — далеко через весь район. Территория в пределахview_distanceделится на ячейки размеромcell_size, и ячейка видна, если прямая от глаз до центра ячейки (на высотеtarget_heightнад землёй) проходит выше каждой пересекаемой стены здания и выше рельефа. Видимые ячейки объединяются в один полигон на наблюдателя. Глаза находятся наobserver_heightнад рельефом; наблюдатели внутри контура здания ставятся на его крышу.- Параметры:
point_from (
geopandas.GeoDataFrame) – Точки наблюдения в любой системе координат. Необязательные столбцыvisibility_distanceиobserver_heightзаменяютview_distanceиobserver_heightдля отдельных точек; остальные атрибуты сохраняются.buildings (
gpd.GeoDataFrame | None) – Контуры зданий с высотами (см.height_column,storeys_column);None, если учитывается только рельеф.view_distance (
float | None, optional) – Дальность обзора в метрах, если вpoint_fromнетvisibility_distance.height_column (
str|None) – Высоты зданий, как вget_insolation().storeys_column (
str|None) – Высоты зданий, как вget_insolation().storey_height (
float) – Высоты зданий, как вget_insolation().default_height (
float|None) – Высоты зданий, как вget_insolation().terrain (
GeoDataFrame|str|PathLike|tuple|None) – Высоты земли, как вget_insolation(); без рельефа земля ровная.terrain_height_column (
str) – Высоты земли, как вget_insolation(); без рельефа земля ровная.terrain_cell (
float) – Высоты земли, как вget_insolation(); без рельефа земля ровная.observer_height (
float, optional) – Высота глаз над рельефом (или над крышей) в метрах. По умолчанию 1.6.target_height (
float, optional) – Высота над землёй того, на что смотрят, в метрах: 0 для самой земли, 1.6, чтобы видеть лица людей, больше — для верхних частей объектов. По умолчанию 0.cell_size (
float, optional) – Размер ячейки в метрах; время растёт как(view_distance / cell_size) ** 2. По умолчанию 2.include_roofs (
bool, optional) – Возвращать также видимые части крыш (плоские крыши на высоте здания). По умолчаниюFalse: контуры зданий исключаются.max_workers (
int | None, optional) – Число потоков (None— все ядра).
- Результат:
Тот же индекс и атрибуты, что у
point_from, с геометрией, заменённой видимой областью (ячейки, объединённые в полигоны, или пустой полигон, если ничего не видно), в системе координатpoint_from, а такжеvisible_area(м²) иvisible_share(доля видимых целевых ячеек в пределах дальности обзора).- Тип результата:
gpd.GeoDataFrame
- Исключение:
ValueError – Если
point_fromпуст или не имеет системы координат либо не задана дальность обзора.
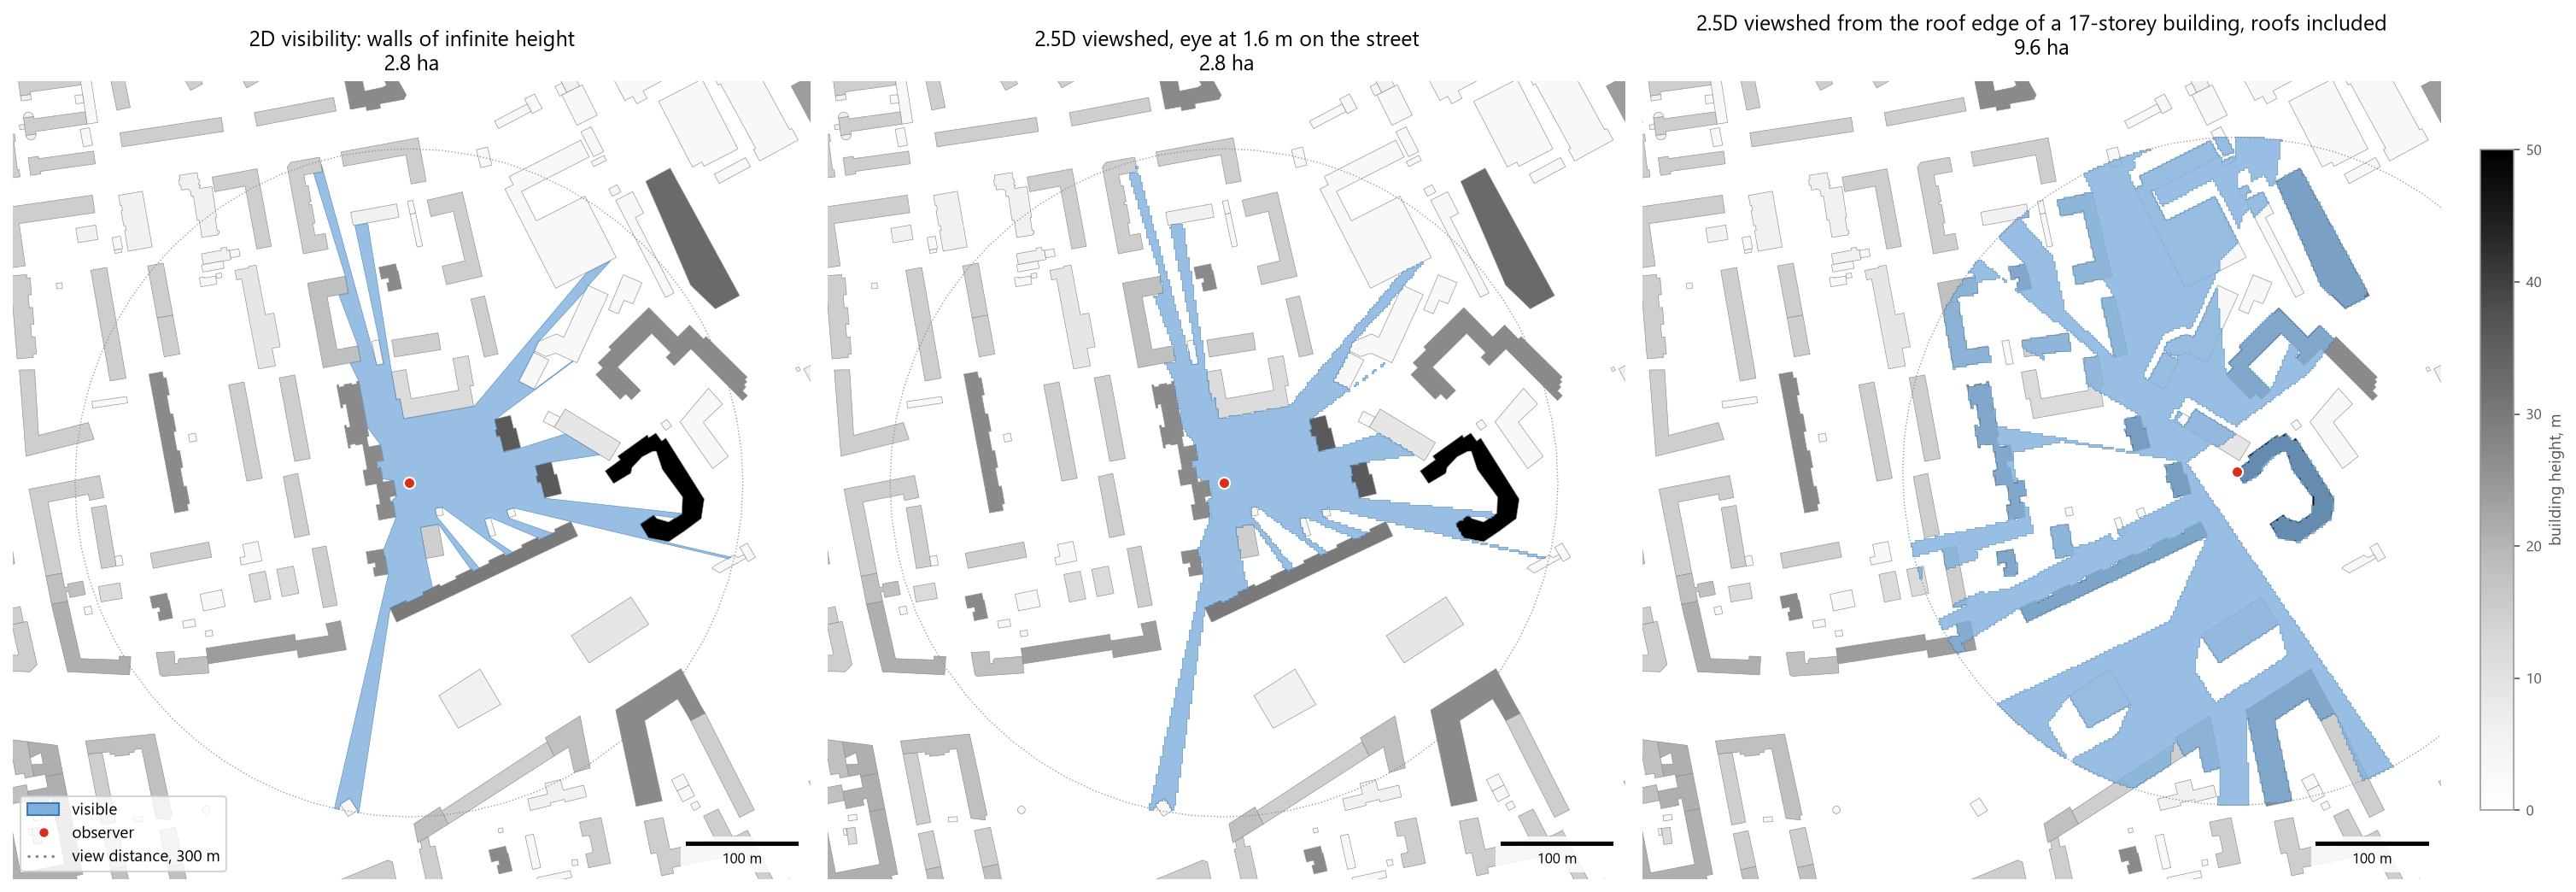
Один наблюдатель на улице: полигон видимости 2D (слева) и область видимости 2.5D с глазами на высоте 1,6 м (в центре), обе по 2,8 га в пределах 300 м (пунктирная окружность). Справа: наблюдатель на краю крыши 17-этажного здания, include_roofs=True; область видимости охватывает 9,6 га земли и крыш. Оттенки серого показывают высоту зданий; cell_size=2.
Охват видимости
Метод
objectnat.get_visibility_catchment() отвечает на вопрос из скольких мест видно это место? Функция берёт набор наблюдателей, например пешеходов через каждые 15 м вдоль улиц, и для каждого небольшого участка территории считает, сколько из них его видят:
Наблюдатели.
objectnat.get_observer_points()расставляет их вдоль улиц графа: делит каждое ребро улицы (на пешеходных и интермодальных графах — каждое пешеходное ребро) на отрезки длиной околоspacingметров и ставит точку в середину каждого отрезка. Подойдут любые точки.Сетка. Территория в пределах
view_distanceот наблюдателей делится на квадратные ячейки размеромcell_sizeметров.Подсчёт. Для каждого наблюдателя вычисляется полигон видимости, как в
objectnat.get_visibility(), и каждая ячейка, центр которой лежит внутри него, получает ещё одного наблюдателя (или вес наблюдателя изweight_column, например пешеходный поток). Поэтому значение ячейки — это число наблюдателей, которые её видят. Полигоны только подсчитываются и не возвращаются, что экономит память.Результат. Ячейки, которые видит хотя бы один наблюдатель, возвращаются точками в центрах ячеек с их
count(иweight); ячейки внутри зданий и ячейки, которые никто не видит, исключаются.objectnat.rasterize()возвращает их на сетку — получается растр, который показывает значения непрерывной цветовой шкалой.
Например, при наблюдателях через 15 м и дальности обзора 250 м площадь, на которую выходят несколько улиц, видят сто наблюдателей и больше, а закрытый двор — лишь несколько наблюдателей внутри него.
Расставляйте наблюдателей шире анализируемой территории. Ячейку у края территории видят и наблюдатели за её пределами, на расстоянии до view_distance. Если наблюдатели заканчиваются на границе территории, счёт у границы получается заниженным. Расставьте наблюдателей по территории, расширенной на view_distance, и обрежьте результат по самой территории.
Время и память растут с числом ячеек. Значения выражены в числе наблюдателей, поэтому две территории или два сценария с одинаковым шагом наблюдателей можно рисовать в одной цветовой шкале. Видимость симметрична, поэтому значение ячейки — это и число наблюдателей, видимых из этой ячейки.
objectnat.get_viewshed_catchment() — аналог в 2.5D: ячейка засчитывает наблюдателя, если луч зрения от его глаз до цели в ячейке свободен, как в objectnat.get_viewshed(). Наблюдатели внутри контуров зданий исключаются. Контуры зданий растеризуются один раз, а лучи зрения всех наблюдателей подсчитываются в расширении на Rust. При include_roofs=True подсчитываются и ячейки крыш; с уровня улицы крыши видны только там, где рельеф или observer_height поднимает глаза выше них.
- objectnat.get_visibility_catchment(observers, obstacles, *, view_distance=None, cell_size=5.0, weight_column=None, max_workers=None)[исходный код]
Подсчитывает для каждого места вокруг наблюдателей, сколько из них его видят (охват видимости).
Территория в пределах
view_distanceот наблюдателей делится на квадратные ячейки. Ячейка засчитывает наблюдателя, если её центр лежит внутри его точного полигона видимости (см.get_visibility()); сweight_columnона суммирует веса наблюдателей. Если наблюдатели густо расставлены вдоль улиц (см.get_observer_points()), значения показывают, откуда объекты видны чаще всего: визуальный охват фасадов, площадей и ориентиров.rasterize()превращает результат вRaster.- Параметры:
observers (
geopandas.GeoDataFrame) – Точки наблюдения с системой координат.obstacles (
gpd.GeoDataFrame | None) – Геометрии препятствий (Polygon, MultiPolygon, LineString, MultiLineString) в любой системе координат.Noneили пустой набор — препятствий нет.view_distance (
float | None, optional) – Дальность обзора каждого наблюдателя в метрах. Используется, если уobserversнет столбца"visibility_distance"; нужно одно из двух.cell_size (
float, optional) – Сторона ячейки в метрах. Уменьшение вдвое даёт вчетверо больше ячеек, и с ними растут память и время.weight_column (
str | None, optional) – Столбец неотрицательных весов наблюдателей (например, пешеходного потока). Тогда ячейки суммируют веса видящих их наблюдателей вместо подсчёта. Наблюдатели с нулевым или отсутствующим весом игнорируются.max_workers (
int | None, optional) – Число потоков (None— все ядра).
- Результат:
Ячейки, которые видит хотя бы один наблюдатель, в виде точек в центрах ячеек в системе координат
observersсо столбцомcount(число наблюдателей, которые видят ячейку) и, приweight_column,weight(сумма их весов). Ячейки, которые никто не видит, в том числе внутри препятствий, исключаются.attrsзаписывают сетку, поэтомуrasterize()точно её восстанавливает.- Тип результата:
gpd.GeoDataFrame
- Исключение:
TypeError – Если
observersне GeoDataFrame.ValueError – Если
observersпуст или не имеет системы координат, если не задана дальность обзора, еслиcell_sizeнекорректен, еслиweight_columnотсутствует или содержит отрицательные значения либо если сетка превысила бы 200 миллионов ячеек.
Заметки
Видимость симметрична, поэтому значение ячейки — это и число наблюдателей, видимых из неё.
- objectnat.get_viewshed_catchment(observers, buildings, *, view_distance=None, height_column='height', storeys_column=None, storey_height=3.0, default_height=None, terrain=None, terrain_height_column='height', terrain_cell=5.0, observer_height=1.6, target_height=0.0, cell_size=5.0, include_roofs=False, weight_column=None, max_workers=None)[исходный код]
Подсчитывает для каждого места вокруг наблюдателей, сколько из них его видят, среди зданий известной высоты и рельефа (охват видимости 2.5D).
Аналог
get_visibility_catchment()в 2.5D: каждая ячейка вокруг наблюдателей получает число наблюдателей (или сумму их весов), луч зрения которых до центра ячейки на высотеtarget_heightсвободен, как вget_viewshed(). Наблюдатели стоят на земле, глаза наobserver_heightнад рельефом; наблюдатели внутри контура здания исключаются. Сinclude_roofsподсчитываются и ячейки крыш, что показывает крыши и верхние части зданий, видимые с улиц.- Параметры:
observers (
geopandas.GeoDataFrame) – Точки наблюдения с системой координат, например изget_observer_points(). Необязательные столбцыvisibility_distanceиobserver_heightзаменяютview_distanceиobserver_heightдля отдельных точек.buildings (
gpd.GeoDataFrame | None) – Контуры зданий с высотами;None, если учитывается только рельеф.view_distance (
float | None, optional) – Дальность обзора в метрах, если уobserversнетvisibility_distance.height_column (
str|None) – Высоты зданий, как вget_insolation().storeys_column (
str|None) – Высоты зданий, как вget_insolation().storey_height (
float) – Высоты зданий, как вget_insolation().default_height (
float|None) – Высоты зданий, как вget_insolation().terrain (
GeoDataFrame|str|PathLike|tuple|None) – Высоты земли, как вget_insolation().terrain_height_column (
str) – Высоты земли, как вget_insolation().terrain_cell (
float) – Высоты земли, как вget_insolation().observer_height (
float, optional) – Высота глаз над рельефом в метрах. По умолчанию 1.6.target_height (
float, optional) – Высота над землёй того, на что смотрят, в метрах. По умолчанию 0.cell_size (
float, optional) – Сторона ячейки в метрах. По умолчанию 5.include_roofs (
bool, optional) – Подсчитывать и ячейки крыш. По умолчаниюFalse.weight_column (
str | None, optional) – Веса наблюдателей, как вget_visibility_catchment().max_workers (
int | None, optional) – Число потоков (None— все ядра).
- Результат:
Ячейки, которые видит хотя бы один наблюдатель, в виде точек в центрах ячеек в системе координат
observersсcount(иweight), как вget_visibility_catchment();rasterize()превращает их вRaster.- Тип результата:
gpd.GeoDataFrame
- Исключение:
ValueError – При пустом наборе наблюдателей, отсутствии дальности обзора, некорректных весах либо сетке больше 30 миллионов ячеек.
- objectnat.get_observer_points(urban_graph, *, spacing=15.0)[исходный код]
Равномерно размещает точки наблюдения вдоль улиц графа.
Каждый отрезок улицы (ребро, учтённое один раз для обоих направлений) делится на части длиной около
spacingметров, и в середину каждой части ставится одна точка, поэтому точки не скапливаются на перекрёстках. На пешеходных и интермодальных графах используются только пешеходные рёбра (type == "walk").- Параметры:
urban_graph (
UrbanGraph) – Граф улиц из IduEdu.spacing (
float, optional) – Желаемое расстояние между соседними точками в метрах.
- Результат:
Точки в системе координат
urban_graph, готовые дляget_visibility_catchment().- Тип результата:
gpd.GeoDataFrame
- Исключение:
ValueError – Если
spacingне положителен или у графа нет геометрии рёбер.
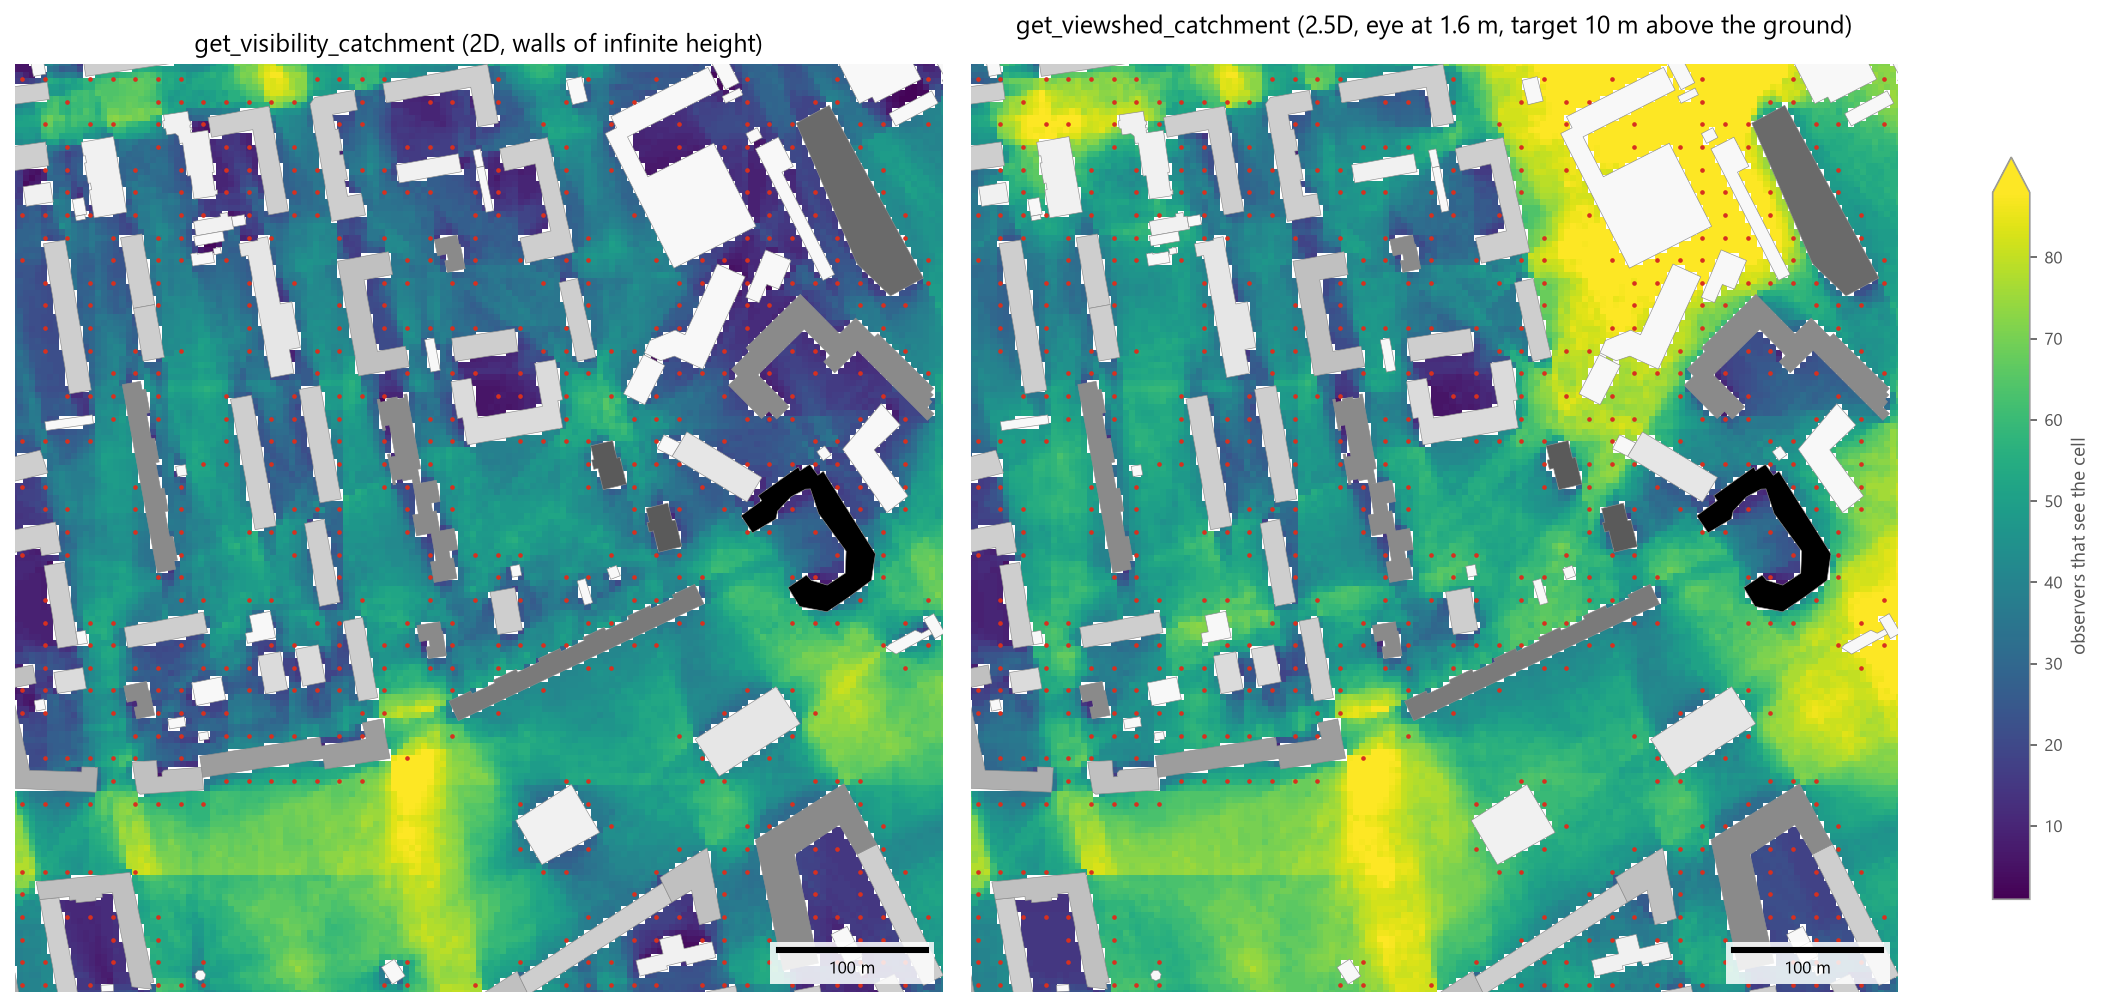
Число наблюдателей, которые видят каждую ячейку: 1805 наблюдателей на открытой территории не дальше 12 м от зданий, расставленных по показанной территории, расширенной на дальность обзора, view_distance=250, cell_size=4; значения растеризованы функцией objectnat.rasterize() в одной цветовой шкале. Слева: 2D. Справа: 2.5D с target_height=10 — число наблюдателей, которые видят точку на высоте 10 м над землёй. Такую точку видно поверх зданий ниже луча зрения, поэтому её видит больше наблюдателей.
Ограничения
Видимость 2D не учитывает высоты: низкие стены, заборы и гаражи закрывают обзор так же, как высокие здания.
Области видимости 2.5D используют плоские крыши и вертикальные стены; деревья, уличная мебель и скатные крыши не моделируются. Результаты дискретны с шагом
cell_size.Ни одна модель не учитывает состояние атмосферы, освещение и остроту зрения наблюдателя; ячейка видна, если геометрический луч зрения свободен в пределах дальности обзора.
Примеры в ноутбуках
Видимость 2D: полигоны видимости, метрики изовист и охват (видимость 2D, метрики изовист, охват) и Видимость 2.5D: области видимости и их охват (области видимости 2.5D и их охват).