Зоны покрытия
Обзор
Зона покрытия — территория, которую обслуживает один сервис (пункт назначения) в пределах бюджета времени или расстояния; каждое место относится к сервису, ближайшему по сети. Зона покрытия отличается от изохроны в двух отношениях: поиск по сети идёт к сервисам (по обращённому графу), и зоны разных сервисов не перекрываются.
objectnat.get_graph_coverage()строит по одной зоне на сервис на графеiduedu.UrbanGraph;objectnat.get_stepped_graph_coverage()делит обслуживаемую территорию на пояса ширинойstep;objectnat.get_radius_coverage()— вариант без графа: разбиение Вороного по сервисам, ограниченное фиксированным радиусом.
Метод
Каждый сервис привязывается к ближайшему узлу графа, либо идентификаторы узлов берутся из
graph_node_columnилиdestination_nodes.Многоисточниковый поиск Дейкстры выполняется по обращённому графу сразу от всех сервисов, поэтому каждый узел помечается сервисом, до которого стоимость пути минимальна (
time_minв минутах илиlength_meterв метрах), в пределахweight_value_cutoff.Вокруг узлов графа строятся ячейки Вороного, и ячейки узлов, помеченных одним сервисом, объединяются в его зону.
Зоны обрезаются по
zone(например, по границе города), а без него — по вогнутой оболочке достижимых узлов.geometry_type="radius"дополнительно обрезает их по буферам вокруг достижимых узлов радиусом в остаточное расстояние, но не большеoff_network_distance(по умолчанию 150 м, как для изохрон), аgeometry_type="ways"— по буферам улиц. Дляtime_minостаток времени переводится в расстояние по медианной скорости на рёбрах графа.
На пешеходных и интермодальных графах форму "ways" задают только пешеходные рёбра (type == "walk"), а геометрию любого типа — только их концевые узлы, как и для изохрон.
Ступенчатое покрытие помечает каждый узел стоимостью пути до ближайшего сервиса и строит по одному поясу на интервал стоимости шириной step: ячейки Вороного (geometry_type=None), ячейки, обрезанные по буферам остаточного расстояния или по улицам ("radius", "ways"), или независимые буферы ("separate").
objectnat.get_radius_coverage() перепроецирует сервисы в локальную зону UTM, строит их полигоны Вороного, обрезает их по объединению буферов радиусом radius метров вокруг сервисов и сглаживает каждый полигон внутренним буфером и следующим за ним чуть меньшим внешним, оба пропорциональны кубическому корню из площади полигона. Сглаживание скругляет углы, поэтому зоны могут быть немного меньше обрезанных ячеек Вороного.
Результаты
objectnat.get_graph_coverage() и objectnat.get_radius_coverage() возвращают по одному полигону на сервис с индексом входных сервисов (атрибуты сервисов присоединяются по индексу). objectnat.get_stepped_graph_coverage() возвращает полигоны со столбцом dist (верхняя граница интервала в минутах или метрах). Все результаты — в системе координат входных сервисов.
- objectnat.get_graph_coverage(urban_graph, *, gdf_destinations=None, destination_nodes=None, graph_node_column='graph_node_id', weight_type='time_min', geometry_type=None, weight_value_cutoff=None, zone=None, buffer_factor=0.7, road_buffer_size=5.0, off_network_distance=150.0)[исходный код]
Рассчитывает зоны покрытия пунктов назначения (сервисов) на городском графе по достижимости Дейкстры и разбиению Вороного.
Зона покрытия отвечает на вопрос «какую территорию обслуживает каждый пункт назначения». Функция:
Привязывает каждый пункт назначения к ближайшему узлу графа (или использует переданные
destination_nodes).Выполняет многоисточниковый поиск Дейкстры по обращённому графу, так что каждый достижимый узел помечается ближайшим пунктом назначения в пределах
weight_value_cutoff.Строит полигоны Вороного вокруг узлов графа.
Объединяет достижимые ячейки Вороного каждого пункта назначения в одну зону.
Обрезает результат по
zone, по геометрии остаточного радиуса или улиц (geometry_type) или по вогнутой оболочке достижимых узлов.
- Параметры:
urban_graph (
UrbanGraph) – Городской граф с таблицами узлов (nodes_gdf) и рёбер (edges_gdf).gdf_destinations (
geopandas.GeoDataFrame, optional) – Пункты назначения, до которых измеряется покрытие. Если в таблице уже естьgraph_node_column, используются эти идентификаторы узлов; иначе каждая геометрия привязывается к ближайшему узлу графа. Передайте либо этот параметр, либоdestination_nodes.destination_nodes (
Iterable, optional) – Идентификаторы узлов пунктов назначения, используются вместоgdf_destinations.graph_node_column (
str) – Имя столбца с идентификаторами узлов графа вgdf_destinations.weight_type (
Literal['time_min','length_meter']) –Тип веса рёбер для расчёта путей:
"time_min": время проезда по ребру в минутах"length_meter": длина ребра в метрах
geometry_type (
Optional[Literal['radius','ways']]) –Необязательное уточнение формы зон:
None: исходные ячейки Вороного, обрезанные поzoneили по вогнутой оболочке"radius": дополнительная обрезка по буферам вокруг достижимых узлов (остаток бюджета в виде расстояния, не большеoff_network_distance)"ways": дополнительная обрезка по буферам улиц внутри остаточных радиусов (на интермодальных и пешеходных графах только пешеходные рёбра)
Если задан, требует
weight_value_cutoff.weight_value_cutoff (
float, optional) – Максимальная стоимость пути, например время в пути или расстояние. Единицы зависят отweight_type.zone (
gpd.GeoDataFrame | gpd.GeoSeries, optional) – Полигон границы, по которому обрезаются зоны. ЕслиNoneиgeometry_typeне задан, используется вогнутая оболочка достижимых узлов.buffer_factor (
float) – Не используется зонами покрытия; принимается для единообразия сget_stepped_graph_coverage()(по умолчанию 0.7).road_buffer_size (
float) – Буфер рёбер графа дляgeometry_type="ways", в метрах (по умолчанию 5.0).off_network_distance (
float | None, optional) – Дляgeometry_type="radius": насколько далеко от сети, в метрах, может лежать место, чтобы считаться достигнутым. Каждый достижимый узел получает буфер радиусом в остаток бюджета, переведённый в расстояние, но не больше этого значения, поэтому территория повторяет сеть, а не разрастается в круг по прямой вокруг начальной точки.Noneстроит буферы на весь остаток бюджета. По умолчанию 150.
- Результат:
Один полигон покрытия на пункт назначения в системе координат
gdf_destinations(или графа, если переданы идентификаторы узлов). Индекс совпадает сgdf_destinations/destination_nodes.- Тип результата:
gpd.GeoDataFrame
Заметки
Для ориентированного графа поиск идёт по обращённым рёбрам, поэтому зона описывает территорию, из которой можно добраться до её пункта назначения.
На пешеходных и интермодальных графах зоны строятся по узлам, достижимым пешком, поэтому узлы маршрутов на одной остановке не могут отдать одно место нескольким пунктам назначения.
Если ничего не достижимо, возвращается пустой
GeoDataFrame.
- objectnat.get_stepped_graph_coverage(urban_graph, *, gdf_destinations=None, destination_nodes=None, graph_node_column='graph_node_id', weight_type='time_min', geometry_type='radius', weight_value_cutoff=None, zone=None, step=None, buffer_factor=0.7, road_buffer_size=5.0, off_network_distance=150.0)[исходный код]
Рассчитывает ступенчатые зоны покрытия пунктов назначения (сервисов), сочетая достижимость по графу с поясной (ступенчатой) геометрией изохрон.
Как
get_graph_coverage(), но вместо одной зоны на пункт назначения достижимая территория делится на концентрические пояса ширинойstep. Функция:Привязывает каждый пункт назначения к ближайшему узлу графа (или использует переданные
destination_nodes).Выполняет многоисточниковый поиск Дейкстры по обращённому графу и помечает каждый достижимый узел стоимостью пути до ближайшего пункта назначения.
Распределяет узлы по ступеням и строит геометрию поясов с выбранным
geometry_type.При необходимости обрезает пояса по
zone.
- Параметры:
urban_graph (
UrbanGraph) – Городской граф с таблицами узлов и рёбер.gdf_destinations (
geopandas.GeoDataFrame, optional) – Пункты назначения, до которых измеряется покрытие. Если в таблице естьgraph_node_column, используются эти идентификаторы; иначе геометрии привязываются к ближайшим узлам. Передайте либо этот параметр, либоdestination_nodes.destination_nodes (
Iterable, optional) – Идентификаторы узлов пунктов назначения, используются вместоgdf_destinations.graph_node_column (
str) – Имя столбца с идентификаторами узлов графа вgdf_destinations.weight_type (
Literal['time_min','length_meter']) –Тип веса рёбер для расчёта путей:
"time_min": время проезда по ребру в минутах"length_meter": длина ребра в метрах
geometry_type (
Optional[Literal['radius','ways','separate']]) –Способ построения геометрии каждой ступени:
None: ячейки Вороного вокруг узлов графа"radius": ячейки Вороного, обрезанные по буферам радиуса (см.off_network_distance)"ways": ячейки Вороного, обрезанные по буферам улиц (на интермодальных и пешеходных графах только пешеходные рёбра)"separate": независимые круговые буферы для каждой ступени
weight_value_cutoff (
float, optional) – Максимальная стоимость пути, ограничивающая покрытие. ЕслиNone, границу задаёт самый дальний достижимый узел.zone (
gpd.GeoDataFrame | gpd.GeoSeries, optional) – Полигон границы, по которому обрезаются ступенчатые зоны.step (
float, optional) – Ширина каждой ступени в единицахweight_type. По умолчанию 100 метров дляlength_meterи 1 минута дляtime_min.buffer_factor (
float) – Множитель буфера дляgeometry_type="separate"(по умолчанию 0.7).road_buffer_size (
float) – Буфер рёбер дляgeometry_type="ways", в метрах (по умолчанию 5.0).off_network_distance (
float | None, optional) – Дляgeometry_type="radius": насколько далеко от сети, в метрах, может лежать место, чтобы считаться достигнутым. Каждый достижимый узел получает буфер радиусом в остаток бюджета, переведённый в расстояние, но не больше этого значения, поэтому территория повторяет сеть, а не разрастается в круг по прямой вокруг начальной точки.Noneстроит буферы на весь остаток бюджета. По умолчанию 150.
- Результат:
Полигоны ступенчатого покрытия со столбцом
dist(верхняя граница каждой ступени в единицахweight_type) иgeometryв системе координатgdf_destinations(или графа).- Тип результата:
gpd.GeoDataFrame
Заметки
Для ориентированного графа поиск идёт по обращённым рёбрам; для неориентированного — по исходной симметричной смежности.
На пешеходных и интермодальных графах пояса строятся по узлам, достижимым пешком, поэтому узлы маршрутов транспорта на остановке, стоимость которых включает ожидание, не переносят её в более поздний пояс.
Если ничего не достижимо, возвращается пустой
GeoDataFrame.
- objectnat.get_radius_coverage(gdf_from, radius, resolution=32)[исходный код]
Рассчитывает зоны покрытия по радиусу с помощью полигонов Вороного.
Это покрытие без графа: зоны строятся только по точкам сервисов, фиксированному радиусу и разбиению Вороного, без сети.
- Параметры:
gdf_from (
geopandas.GeoDataFrame) – Точки сервисов, для которых рассчитываются зоны покрытия.radius (
float) – Максимальный радиус покрытия в метрах.resolution (
int) – Число сегментов на четверть окружности в буферах (по умолчанию 32).
- Результат:
Сглаженные зоны покрытия, по одному полигону на точку, в системе координат
gdf_from.- Тип результата:
gpd.GeoDataFrame
Заметки
Расчёт выполняется в локальной зоне UTM, поэтому
radiusзадаётся в метрах.Зоны сглаживаются небольшим внутренним и внешним буфером, который скругляет их углы.
Рисунки
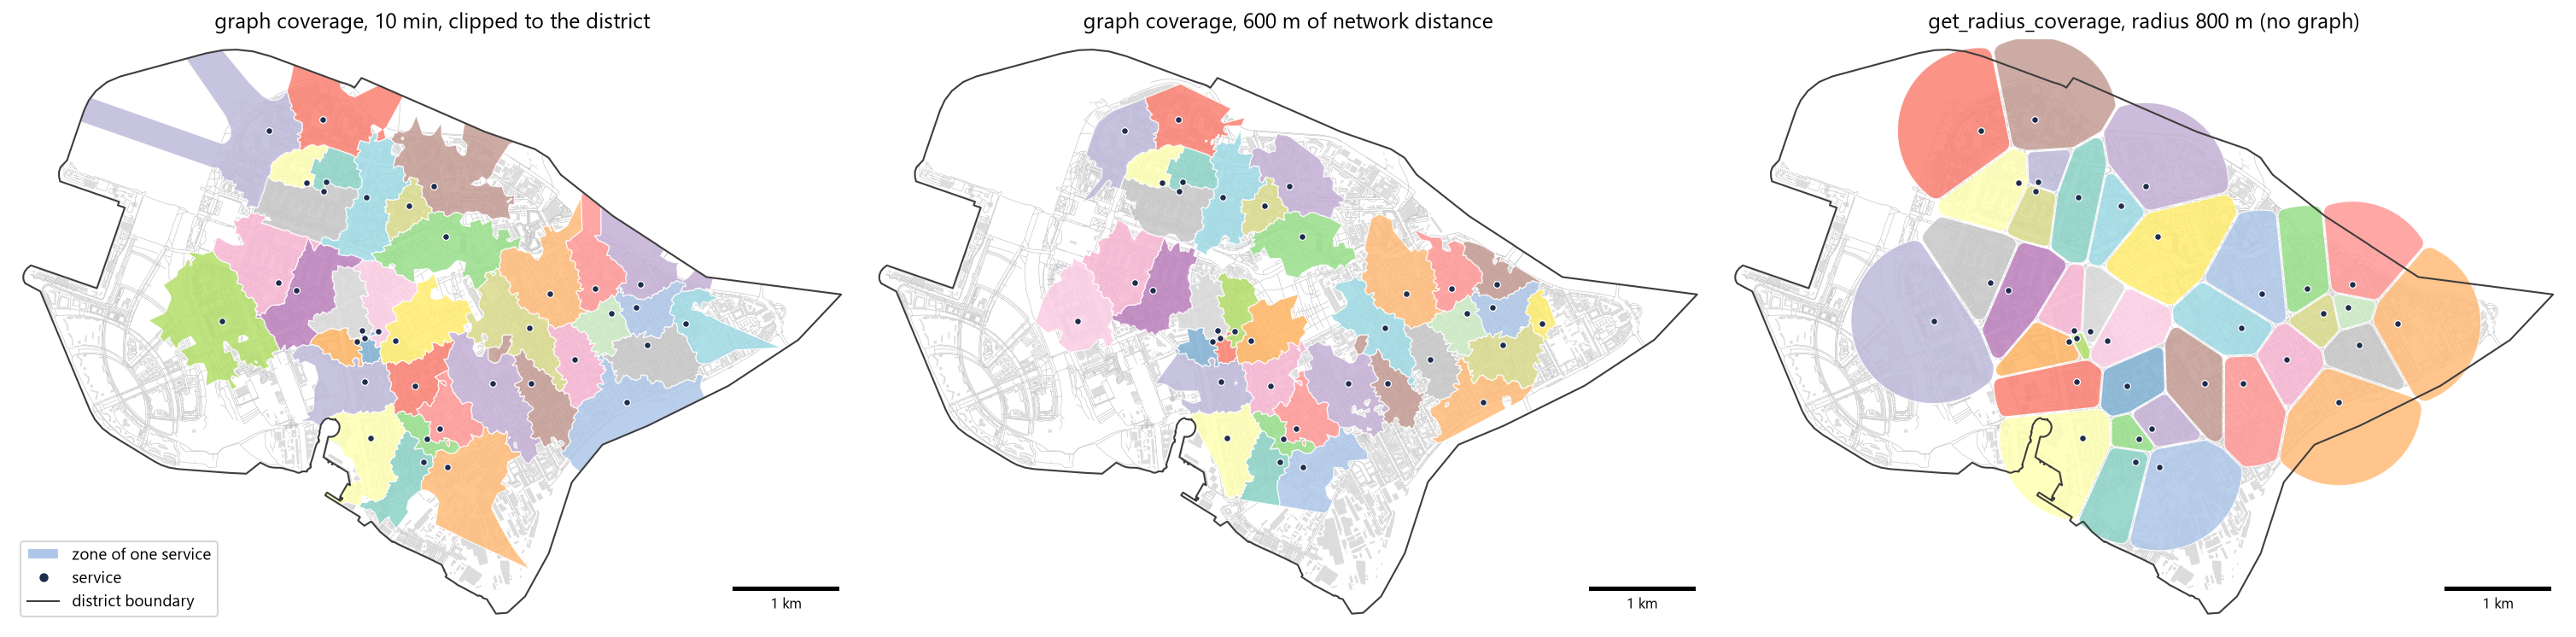
Зоны покрытия сервисов из примера: в пределах 10 минут на интермодальном графе с обрезкой по району, в пределах 600 м сетевого расстояния и без графа, objectnat.get_radius_coverage() с radius=800. Фон: пешеходные улицы графа и граница района.
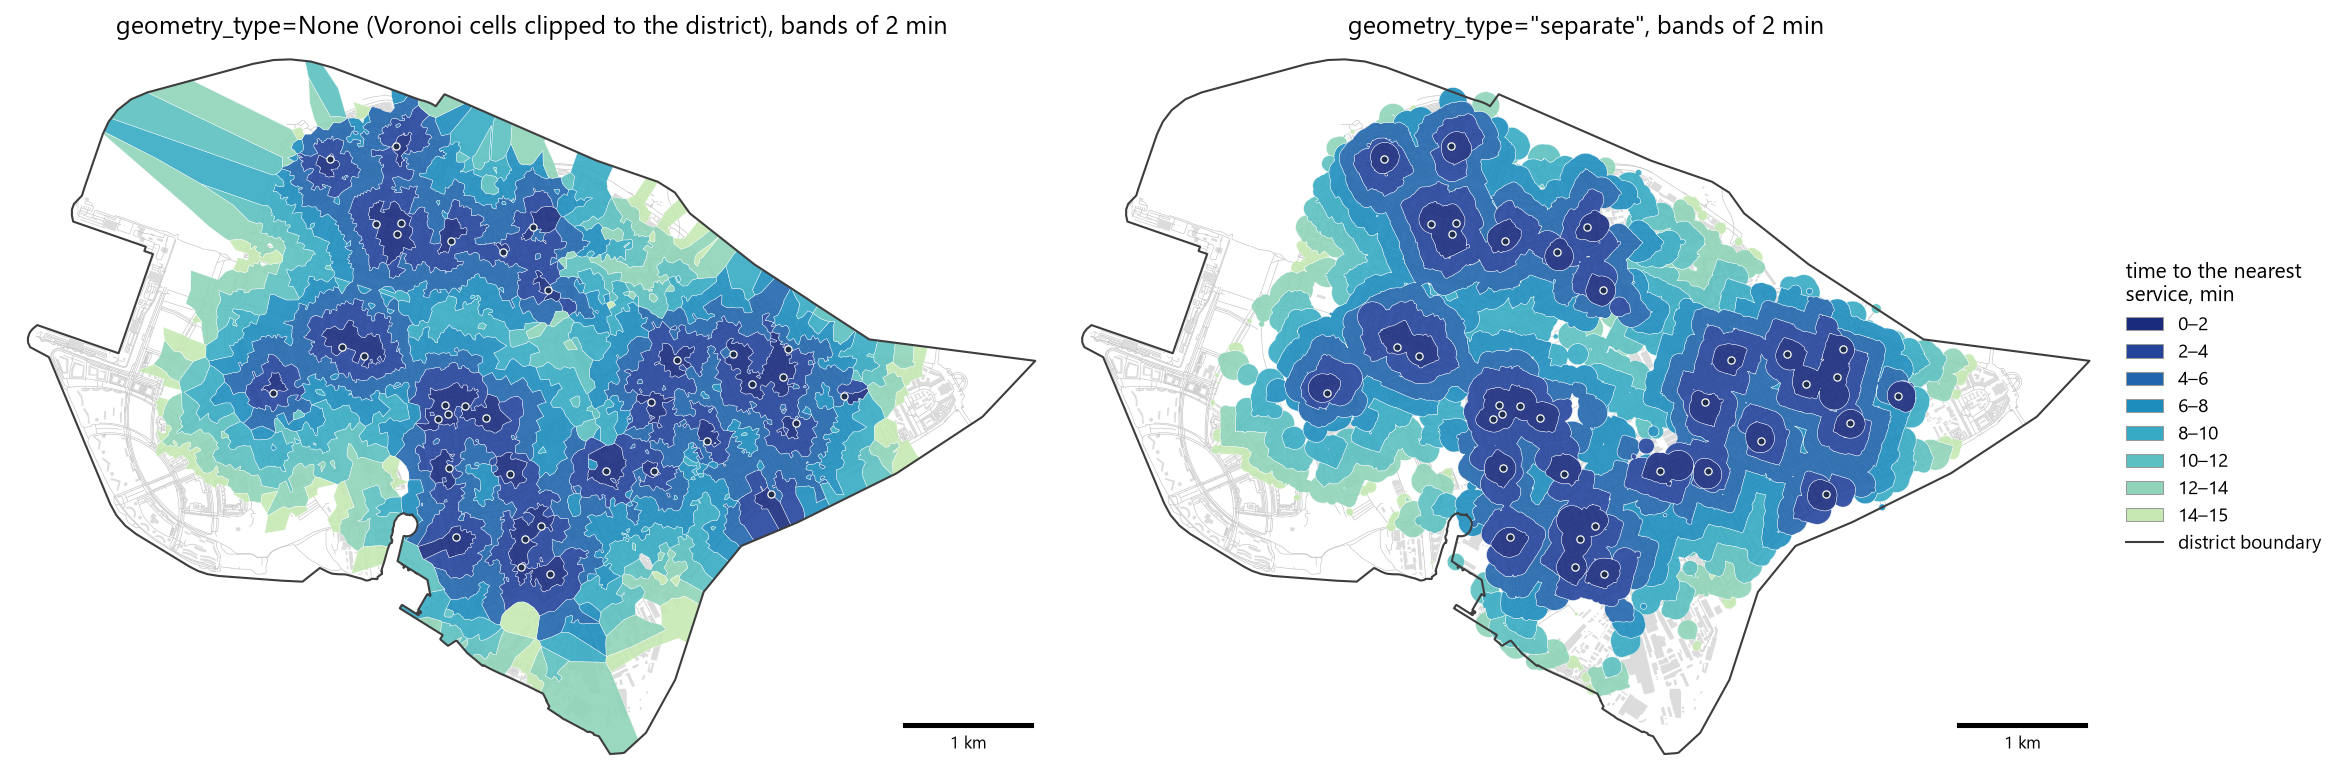
Ступенчатые зоны покрытия до 15 минут поясами по 2 минуты: geometry_type=None (ячейки Вороного узлов графа, обрезанные по району через zone) и "separate" (независимые буферы). "radius" и "ways" обрезают те же пояса Вороного по буферам радиуса или по буферам улиц. Фон: пешеходные улицы графа и граница района.
Ограничения
Каждое место относится к одному сервису — с наименьшей сетевой стоимостью; вместимость не учитывается. Для распределения спроса с учётом вместимости используйте Обеспеченность сервисами.
Границы зон между узлами сети задаются ячейками Вороного и буферами остаточного расстояния, а не планировкой улиц; их точность зависит от плотности узлов графа.
objectnat.get_radius_coverage()не учитывает сеть и барьеры, например реки или железные дороги.