Изохроны
Обзор
Изохрона — территория, достижимая из точки отправления по транспортной сети в пределах бюджета времени или расстояния. ObjectNat строит изохроны на графе iduedu.UrbanGraph, подготовленном IduEdu (пешеходный, автомобильный, граф общественного транспорта или интермодальный). objectnat.get_graph_isochrones() возвращает один полигон на точку отправления; objectnat.get_stepped_graph_isochrones() делит достижимую территорию на пояса шириной step.
Метод
Каждая точка отправления привязывается к ближайшему узлу графа, либо идентификаторы узлов берутся из
graph_node_columnилиorigin_nodes.Поиск Дейкстры идёт от точек отправления по направлению рёбер с весами
time_min(минуты, по умолчанию) илиlength_meter(метры) доweight_value_cutoff. Поиски от всех точек выполняются одним параллельным вызовом процедур Numba из IduEdu.Достижимые узлы превращаются в полигон в зависимости от
geometry_type. Остаток бюджета в узле (предел минус стоимость пути до узла) переводится в расстояние, дляtime_min— по медианной скорости на рёбрах графа (length_meter / time_min):"radius"(по умолчанию): объединение буферов вокруг достижимых узлов; радиус буфера — остаточное расстояние узла, но не большеoff_network_distance(по умолчанию 150 м);"ways": достижимые рёбра с буферомroad_buffer_sizeметров, ограниченные буферами на всё остаточное расстояние;"separate": буферы радиусомbuffer_factor× остаточное расстояние вокруг достижимых узлов, объединённые в один полигон.
Если задан
zone, результат обрезается по нему.
Почему радиус ограничен. Буфер на всё остаточное расстояние предполагает, что из узла можно идти по прямой в любом направлении на весь остаток бюджета — через кварталы, дворы и воду. У точки отправления это весь бюджет, поэтому 10-минутная пешая изохрона превращается в круг радиусом около 800 м независимо от планировки улиц. Ограничение повторяет подход планировщиков поездок, таких как OpenTripPlanner и Conveyal R5: поиск идёт по сети, и только последний отрезок от улицы до места, не длиннее off_network_distance, проходится вне сети. Тогда изохрона следует за действительно достижимыми улицами и сужается там, где они заканчиваются. off_network_distance=None даёт буферы без ограничения.
На пешеходных и интермодальных графах форму "ways" задают только пешеходные рёбра (type == "walk"), а геометрию любого типа — только их концевые узлы: узлы маршрутов транспорта участвуют в поиске, но их стоимость включает ожидание посадки, и несколько узлов маршрутов могут совпадать с одной остановкой.
Ступенчатые изохроны относят каждый достижимый узел к интервалу [0, step), [step, 2·step), …, в который попадает его стоимость, вплоть до weight_value_cutoff (по умолчанию — стоимость самого дальнего достижимого узла), и строят по одному поясу на интервал: geometry_type=None использует ячейки Вороного вокруг узлов, "radius" и "ways" обрезают эти ячейки по буферам остаточного расстояния или по буферам улиц, а "separate" строит независимые буферы для каждого интервала. При нескольких точках отправления пояса описывают их совместную достижимость: каждый узел получает стоимость от ближайшей точки. Столбец dist содержит верхнюю границу интервала.
Результаты
GeoDataFrame в системе координат входных точек. У objectnat.get_graph_isochrones() одна строка на точку отправления со столбцом source_node и входными атрибутами; у objectnat.get_stepped_graph_isochrones() одна строка на пояс и столбец dist (минуты или метры).
- objectnat.get_graph_isochrones(urban_graph, *, weight_value_cutoff, gdf_origins=None, origin_nodes=None, graph_node_column='graph_node_id', weight_type='time_min', geometry_type='radius', zone=None, buffer_factor=0.7, road_buffer_size=5.0, off_network_distance=150.0, max_workers=None)[исходный код]
Рассчитывает изохроны доступности от объектов-точек отправления по городскому графу.
Изохрона — территория, достижимая из точки отправления в пределах
weight_value_cutoff. В отличие от зон покрытия, каждая точка получает собственную независимую изохрону, но все поиски кратчайших путей выполняются одним параллельным вызовом Numba. Функция:Привязывает каждую точку отправления к ближайшему узлу графа (или использует переданные
origin_nodes).Параллельно выполняет по одному поиску Дейкстры на точку.
Строит полигон достижимости для каждой точки с выбранным
geometry_type.При необходимости обрезает каждую изохрону по
zone.
- Параметры:
urban_graph (
UrbanGraph) – Городской граф с таблицами узлов и рёбер.weight_value_cutoff (
float) – Максимальное время в пути (минуты) или расстояние (метры), задающее размер изохроны.gdf_origins (
geopandas.GeoDataFrame, optional) – Точки отправления. Если в таблице естьgraph_node_column, используются эти идентификаторы; иначе геометрии привязываются к ближайшим узлам. Передайте либо этот параметр, либоorigin_nodes.origin_nodes (
Iterable, optional) – Готовые идентификаторы узлов отправления, используются вместоgdf_origins.graph_node_column (
str) – Имя столбца с идентификаторами узлов графа вgdf_origins.weight_type (
Literal['time_min','length_meter']) –Тип веса рёбер для расчёта путей:
"time_min": доступность по времени в минутах"length_meter": доступность по расстоянию в метрах
geometry_type (
Literal['radius','ways','separate']) –Способ построения каждой изохроны:
"radius": объединение буферов вокруг достижимых узлов радиусом в остаток бюджета, переведённый в расстояние, но не большеoff_network_distance"ways": буферы достижимых улиц (на интермодальных и пешеходных графах только пешеходные рёбра)"separate": буферы радиусомbuffer_factor× остаточное расстояние вокруг достижимых узлов, объединённые в один полигон
zone (
gpd.GeoDataFrame | gpd.GeoSeries, optional) – Полигон границы, по которому обрезаются изохроны.buffer_factor (
float) – Множитель буфера дляgeometry_type="separate"(по умолчанию 0.7).road_buffer_size (
float) – Буфер рёбер дляgeometry_type="ways", в метрах (по умолчанию 5.0).off_network_distance (
float | None, optional) – Дляgeometry_type="radius": насколько далеко от сети, в метрах, может лежать место, чтобы считаться достигнутым. Каждый достижимый узел получает буфер радиусом в остаток бюджета, переведённый в расстояние, но не больше этого значения, поэтому территория повторяет сеть, а не разрастается в круг по прямой вокруг начальной точки.Noneстроит буферы на весь остаток бюджета. По умолчанию 150.max_workers (
int, optional) – Число параллельных потоков Numba. По умолчанию определяется средой Numba.
- Результат:
Один полигон изохроны на точку отправления со столбцом
source_nodeиgeometryв системе координатgdf_origins(или графа). Индекс совпадает сgdf_origins/origin_nodes.- Тип результата:
gpd.GeoDataFrame
Заметки
Для
geometry_type="ways"бюджет поиска немного увеличивается, чтобы рёбра улиц не обрывались раньше границы.Точки отправления без достижимых узлов исключаются из результата.
На пешеходных и интермодальных графах геометрия строится по узлам, достижимым пешком; узлы маршрутов транспорта, расстояние до которых включает ожидание посадки, только участвуют в поиске.
- objectnat.get_stepped_graph_isochrones(urban_graph, *, gdf_origins=None, origin_nodes=None, graph_node_column='graph_node_id', weight_type='time_min', geometry_type='radius', weight_value_cutoff=None, zone=None, step=None, buffer_factor=0.7, road_buffer_size=5.0, off_network_distance=150.0)[исходный код]
Рассчитывает ступенчатые изохроны доступности от объектов-точек отправления по городскому графу, разбивая каждую достижимую территорию на концентрические пояса шириной
step.В отличие от зон покрытия, поиск идёт от точек отправления наружу (по исходному направлению рёбер ориентированного графа). Функция:
Привязывает каждую точку отправления к ближайшему узлу графа (или использует переданные
origin_nodes).Выполняет многоисточниковый поиск Дейкстры от точек отправления.
Распределяет достижимые узлы по ступеням и строит геометрию поясов с выбранным
geometry_type.При необходимости обрезает пояса по
zone.
- Параметры:
urban_graph (
UrbanGraph) – Городской граф с таблицами узлов и рёбер.gdf_origins (
geopandas.GeoDataFrame, optional) – Точки отправления. Если в таблице естьgraph_node_column, используются эти идентификаторы; иначе геометрии привязываются к ближайшим узлам. Передайте либо этот параметр, либоorigin_nodes.origin_nodes (
Iterable, optional) – Готовые идентификаторы узлов отправления, используются вместоgdf_origins.graph_node_column (
str) – Имя столбца с идентификаторами узлов графа вgdf_origins.weight_type (
Literal['time_min','length_meter']) –Тип веса рёбер для расчёта путей:
"time_min": доступность по времени в минутах"length_meter": доступность по расстоянию в метрах
geometry_type (
Optional[Literal['radius','ways','separate']]) –Способ построения геометрии каждой ступени:
None: ячейки Вороного вокруг узлов графа"radius": ячейки Вороного, обрезанные по буферам радиуса (см.off_network_distance)"ways": ячейки Вороного, обрезанные по буферам улиц (на интермодальных и пешеходных графах только пешеходные рёбра)"separate": независимые круговые буферы для каждой ступени
weight_value_cutoff (
float, optional) – Максимальное время в пути или расстояние. ЕслиNone, изохрона строится до самого дальнего достижимого узла.zone (
gpd.GeoDataFrame | gpd.GeoSeries, optional) – Полигон границы, по которому обрезаются ступенчатые изохроны.step (
float, optional) – Ширина каждой ступени в единицахweight_type. По умолчанию 100 метров дляlength_meterи 1 минута дляtime_min.buffer_factor (
float) – Множитель буфера дляgeometry_type="separate"(по умолчанию 0.7).road_buffer_size (
float) – Буфер рёбер дляgeometry_type="ways", в метрах (по умолчанию 5.0).off_network_distance (
float | None, optional) – Дляgeometry_type="radius": насколько далеко от сети, в метрах, может лежать место, чтобы считаться достигнутым. Каждый достижимый узел получает буфер радиусом в остаток бюджета, переведённый в расстояние, но не больше этого значения, поэтому территория повторяет сеть, а не разрастается в круг по прямой вокруг начальной точки.Noneстроит буферы на весь остаток бюджета. По умолчанию 150.
- Результат:
Полигоны ступенчатых изохрон со столбцом
dist(верхняя граница каждой ступени в единицахweight_type) иgeometryв системе координатgdf_origins(или графа).- Тип результата:
gpd.GeoDataFrame
Заметки
Несколько точек отправления обрабатываются вместе: пояса описывают совместную достижимость всех точек (каждый узел получает расстояние от ближайшей точки).
На пешеходных и интермодальных графах пояса строятся по узлам, достижимым пешком, поэтому остановка попадает в пояс, в котором до неё можно дойти, а не в пояса с ожиданием транспорта на ней.
Если ничего не достижимо, возвращается пустой
GeoDataFrame.
Рисунки
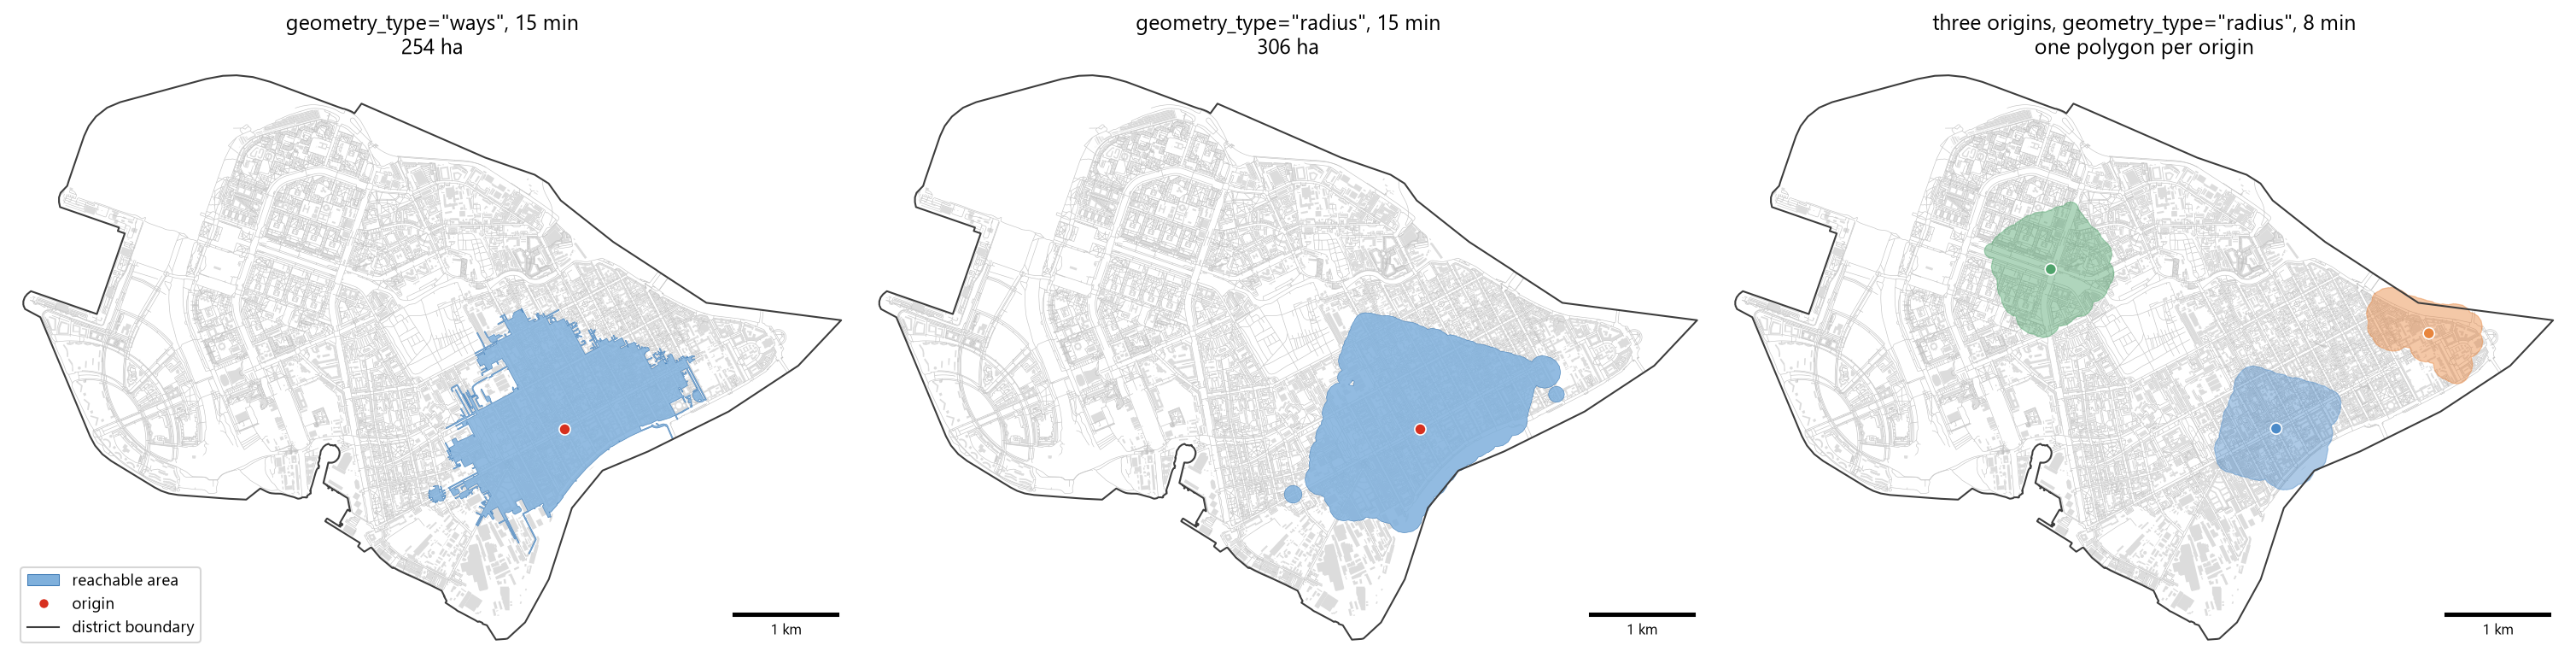
15-минутная изохрона на интермодальном графе Васильевского острова с geometry_type="ways" и "radius" и 8-минутные изохроны "radius" трёх точек отправления (по одному полигону на точку). Фон: пешеходные улицы графа и граница района.
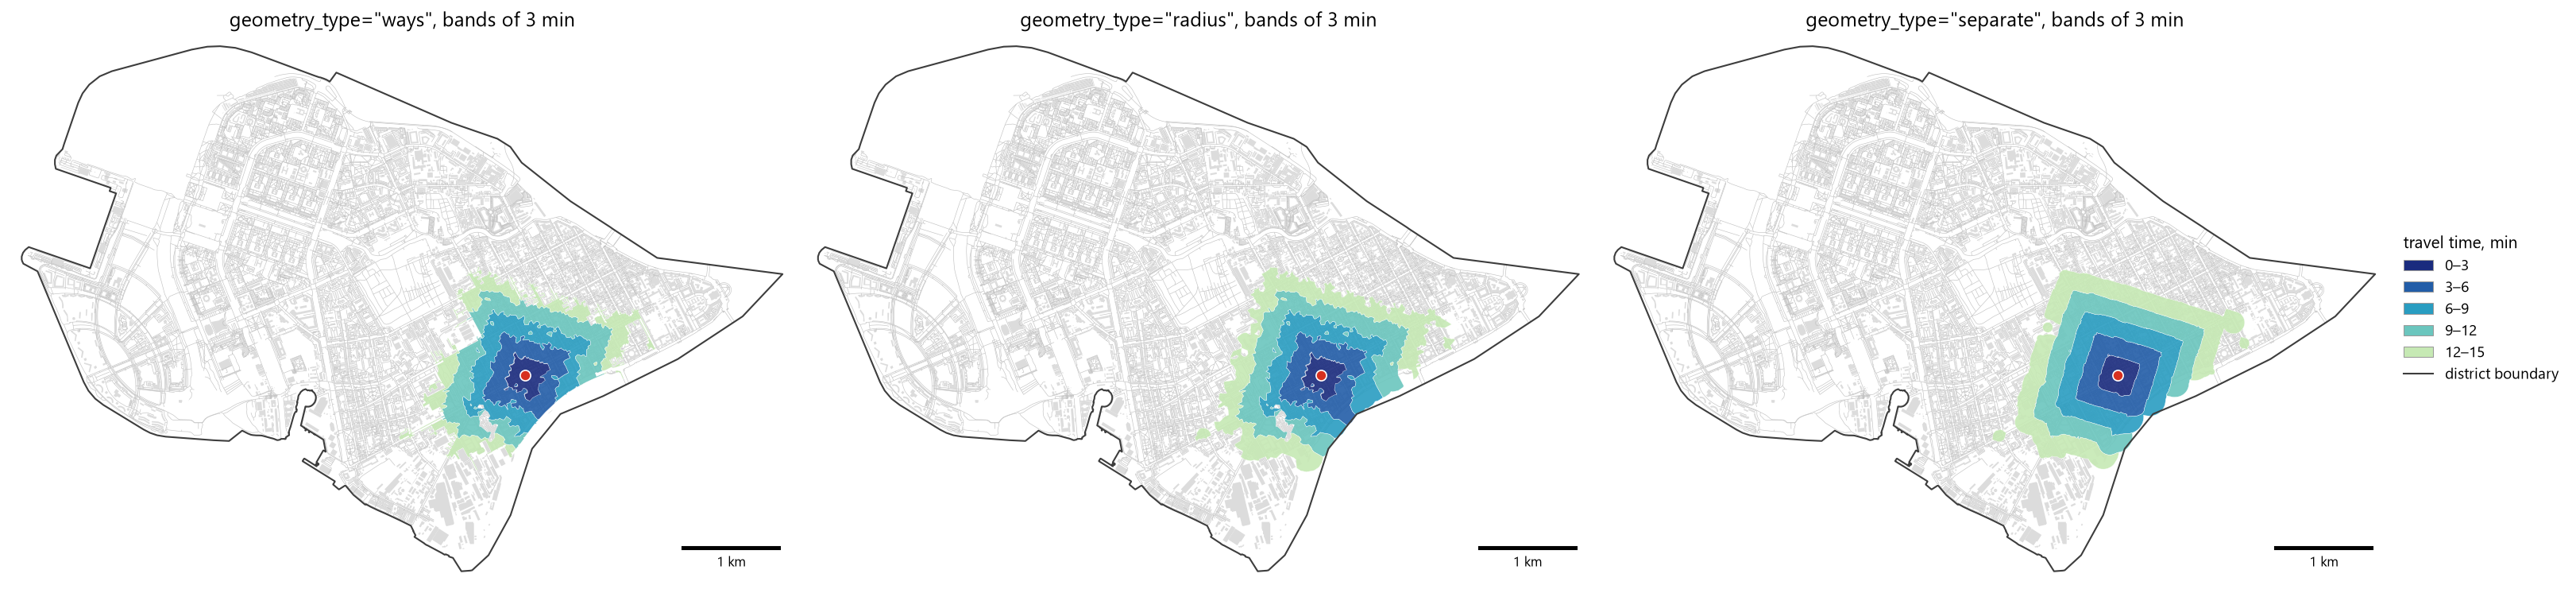
Ступенчатые изохроны до 15 минут поясами по 3 минуты, geometry_type="ways", "radius" и "separate"; dist — верхняя граница пояса. Фон: пешеходные улицы графа и граница района.
Ограничения
Время в пути берётся из графа (
time_min); пробки, расписания (кроме времени ожидания, которое моделирует IduEdu) и штрафы за повороты не учитываются.Полигон вне сети — интерполяция.
"radius"предполагает движение по прямой не дальшеoff_network_distanceот улиц;"separate"— на весь остаток бюджета и поэтому завышает достижимость через кварталы без проходов.Точки отправления привязываются к ближайшему узлу графа; расстояние от точки до этого узла не добавляется.